製品紹介
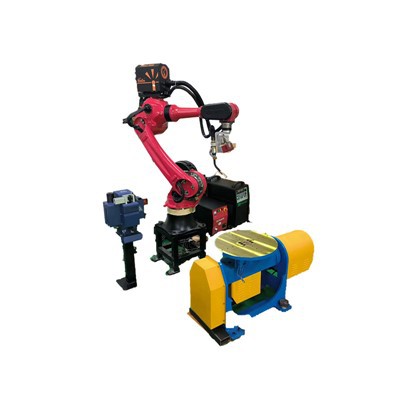
R09 射出成形ロボットは、高精度射出成形用の自動ロボット アームです。-プラスチック ワークピースを処理でき、大量注文に適しており、カスタマイズ可能です。{1}
主な技術パラメータ
| パラメータのカテゴリ | 具体的な仕様 |
|---|---|
| トラバースストローク | 1500mm |
| 引き出しストローク | P:520 / R:520mm |
| 垂直ストローク | 950mm |
| 治具の種類 | 4 吸引 + 2 グリップ |
| 繰り返し位置決め精度 | ±0.05mm |
| 最大荷重 | 8kg |
| 電力容量 | 2.91KVA |
| 装備重量 | 246kg |

メリットと応用分野
(I) 主な利点
高精度の操作-
R09 射出成形ロボットはフルサーボドライブを利用し、±0.05mm の再現性を達成し、正確な部品のグリップと配置を保証します。
高効率の運用
デュアル{0}アーム、デュアル-ステーションの設計により、異なるステーションでのワークピースの同時処理が可能になり、サイクルタイムはわずか 5.61 秒、高速グリップ時間は 1.5 秒で、生産効率が大幅に向上します。
耐久性のある
主要なジョイントは高{0}}耐摩耗性-鋼と高精度-ベアリングで作られているため、ロボットは頻繁に部品を交換することなく 8 年間以上継続的に動作できます。
柔軟なグリップ力
エンドエフェクタには 4 つの吸盤 + 2 メカニカルグリッパーを装備し、さまざまな形状のワークピースに対応できます。
(Ⅱ)応用分野と適合材料
| アプリケーションシナリオカテゴリ | 特定のアプリケーションオブジェクト | 適応可能な材料 |
|---|---|---|
| 射出成形の自動化 | さまざまなプラスチック製品(家電製品のハウジング、3C 電子構造部品、日用プラスチック部品など)およびランナー廃棄物 | エンジニアリング プラスチックおよび汎用プラスチック(ABS、PP、PE、PC、PA など){0}}ホットランナー金型とコールドランナー金型の両方で製造されたワークピースと互換性があります |
| 自動車部品の生産 | 自動車内装部品(インパネ、ドアパネル、ピラートリムパネル)、外装部品(グリル、トリムストリップ)、電子部品ハウジング | 耐候性-プラスチック、耐衝撃性-プラスチック、低-VOC環境に優しいプラスチック材料 |
| 3C エレクトロニクス製造 | 携帯電話のミドルフレーム、ノートパソコンの筐体、コネクタ、カメラ ブラケット、その他の精密射出成形部品- | ガラス繊維-強化プラスチック、難燃性プラスチック-、高光沢プラスチックなどの特殊な改質プラスチック- |
(III) オン-現場シミュレーションと構造クローズアップ表示-

図 2.1 オンサイトの物理オブジェクトの図-

ティーチペンダント

ベースを上げる
図 2.2 各コンポーネントの拡大図-
射出成形マニピュレーターの作業フロー:
待機して開始:マニピュレータは安全な位置で待機します。射出成形機が射出、保圧、型開きを完了すると、部品取得信号を受信して動作フローを開始します。-
正確な位置決め: トラバース軸と引き出し軸は同期して動き、デュアル アームを金型キャビティの上部まで駆動します。-システムは、事前設定された座標と視覚補正に基づいて、ツールを目標位置に正確に配置します。
部品のグリップ:ツールシリンダが作動し、4点吸引と2点把握機構が同時に動作します。真空吸盤がワーク表面に吸着し、グリップ機構がワーク端面をクランプすることで安定したグリップを実現します。
安全な引き出し: -引き出し軸によりデュアル アームが後退し、ワークピースが金型から完全に分離されます。そして下軸と横行軸が連動してワークを指定位置まで搬送します。
リリース&リセット: ツールがワークピースを解放し、デュアルアームが元の経路に沿った待機位置に戻り、射出成形機からの次の型開き信号を待って 1 つの作業サイクルが完了します。
設備の使い方のご提案
環境適応要件
この機器は、激しい粉塵や激しい振動のない一定温度の作業場環境で使用する必要があります。{0}周囲温度を 5 ~ 40 度、相対湿度を 30% ~ 80% に制御することをお勧めします。射出成形機の周囲には 1.5m 以上の安全な作業スペースを確保する必要があります。電源系には独立した接地端子を設け、電圧変動範囲は±10%以内に抑えること。
初期試運転ポイント
トラバース軸、プルアウト軸、垂直軸の原点座標を校正し、各軸のモーション リミットとソフト リミットをテストします。{0}真空吸着圧力(0.4~0.5MPa)と治具のクランプ力を調整します。デュアルアームの協調動作軌道を検証し、高速動作中に干渉やジッターがないことを確認します。-
日常のメンテナンス内容
毎日の操作の前に: 真空吸盤の磨耗と治具シリンダーの空気圧を確認し、治具表面のプラスチックの破片を取り除きます。毎週のメンテナンス: トラバース/プルアウト軸の伝達機構に潤滑グリースを塗布し、減速機の潤滑油レベルを確認し、すべての接続ボルトを締めます。{0}
定期的な徹底したメンテナンスの推奨事項
月次点検:サーボモータやドライバの放熱ファン、エア配管接続部のシール、非常停止ボタンやセーフティライトカーテンのトリガ感度をテストします。
四半期ごとの校正:各軸の繰り返し位置決め精度(誤差±0.05mm以下)を再校正し、治具の平行度を確認します。
人気ラベル: r09 射出成形ロボット、中国 r09 射出成形ロボット メーカー、サプライヤー、工場